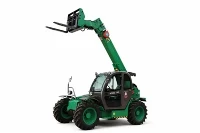
Grana teleskopskog utovarivača može se produžiti prema naprijed, a njezin kut podizanja može se podesiti. Ovisno o položaju kraka, udaljenost između tereta i stroja, sile koje djeluju na opremu i vidno polje operatera mijenjat će se. Iako ti pomaci možda neće biti odmah vidljivi vizualnim pregledom, oni imaju izravan utjecaj na stvarne operacije.

Produženje kraka utječe na nosivost stroja
Kada je ateleskopski utovarivačpomiče teret, teret nije uvijek postavljen blizu šasije stroja. Kako se grana širi prema naprijed, moment prevrtanja - sila koja nastoji prevrnuti stroj se mijenja.
Ovo objašnjava uobičajeni fenomen: nosivost stroja varira ovisno o tome je li teret određene težine smješten blizu šasije ili dalje. Iako je "nazivni kapacitet" ključni parametar za odabir stroja, potrebno je također pregledati specifične dijagrame opterećenja za bilo koji radni položaj. I opseg produžetka kraka i visina dizanja određuju maksimalnu težinu kojom se može sigurno rukovati.
Pozicioniranje kraka također mijenja vidno polje operatera
Grana teleskopskog utovarivača nalazi se ispred šasije. Kada je grana podignuta ili kada je teret posebno velik, operaterov pogled na područje ispred može se znatno razlikovati od onoga što se vidi kada je stroj neopterećen. Određeni dijelovi tla, prepreke ili čak ljudi mogu biti zaklonjeni granom ili samim teretom.
Promjene u vidljivosti nisu ograničene na operacije velikog dometa. Prilikom transporta velikih predmeta, sam teret može ometati pogled operatera prema naprijed, čak i ako grana nije potpuno podignuta. Budući da se operaterov izravni vidokrug pomiče s položajem kraka, to je praktični čimbenik koji se mora uzeti u obzir tijekom rada.
Kretanje grane mijenja putanju tereta
Produljenje ili podizanje kraka izravno mijenja položaj tereta. Produženje kraka prema naprijed uzrokuje pomicanje tereta prema naprijed; podešavanjem kuta kraka može se istovremeno promijeniti i visina i vodoravni položaj tereta.
U okruženjima kao što su gradilišta ili skladišta, tereti će možda trebati proći kroz uske prostore kako bi došli do konačnog odredišta. Fokusiranje isključivo na planirano konačno postavljanje tereta može dovesti do previda prostora koji teret zauzima tijekom prijevoza. Raspon kretanja same grane, dimenzije tereta i okolne arhitektonske strukture utječu na putanju kretanja.
Za bilo koji zadatak, različiti položaji kraka rezultiraju različitim radnim uvjetima.
Ključna značajka teleskopskog utovarivača je njegova mogućnost podešavanja radnog raspona pomoću kraka. Međutim, udaljenost istezanja, visina dizanja i položaj tereta nisu neovisne varijable; promjena jedne neizbježno utječe na druge.
Na primjer, kada se postavlja teret na udaljenost, mora se uzeti u obzir ne samo može li grana dosegnuti ciljanu točku, već i ograničenje nosivosti primjenjivo na tu određenu poziciju. Slično tome, kada se teret podiže na značajnu visinu, ne može se jednostavno osloniti na maksimalnu visinu dizanja kako bi se utvrdila prikladnost opreme. Stvarni radni kapacitet mora se procijeniti uzimajući u obzir određeni položaj kraka u kombinaciji s odgovarajućim podacima o opterećenju.
Iako se može činiti da je položaj kraka teleskopskog manipulatora samo varijabla tijekom rada, on u osnovi diktira nosivost, vidljivost operatera i raspon unutar kojeg se teret može pomicati. Razumijevanje ovih nijansi pojašnjava zašto procjena operativne sposobnosti teleskopskog manipulatora zahtijeva gledanje dalje od njegove maksimalne visine dizanja ili dosega.